
Bluetooth AoA et GNSS guident des drones de sauvetage vers des navires en mouvement
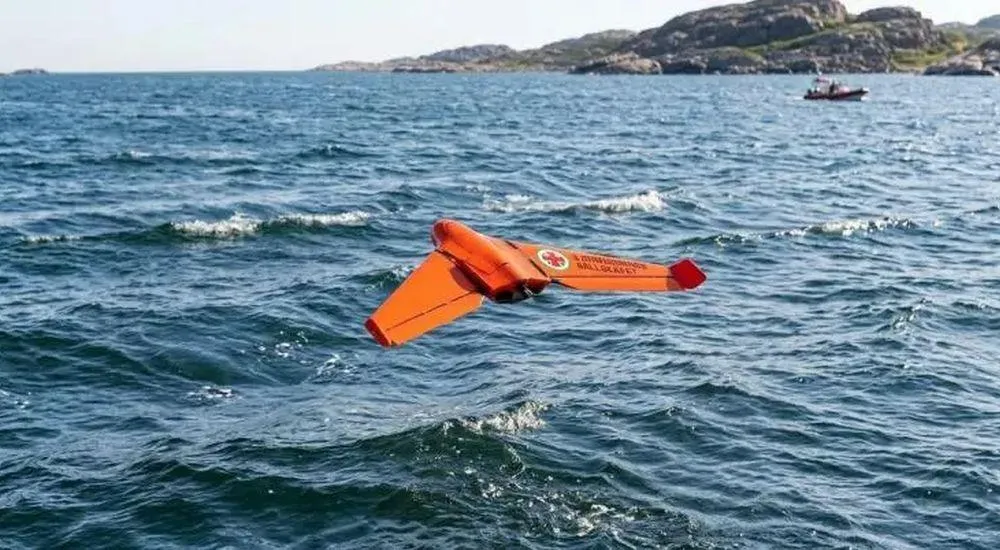
Comment un drone de sauvetage peut-il retrouver un navire qui se déplace en permanence ? Des chercheurs de l'université de Lund combinent le GNSS, la technologie Bluetooth 5.1 « Angle of Arrival » et des capteurs inertiels. Lors d'un test pratique, le système a atteint une précision de localisation relative d'environ un mètre.
Lors d’opérations de recherche et de sauvetage en mer, les drones peuvent rapidement couvrir de vastes zones depuis les airs. Les drones à ailes fixes, en particulier, offrent une grande autonomie et une longue durée de vol. Mais leur utilisation à partir de bateaux de sauvetage pose un défi majeur : une fois la mission terminée, le drone doit retrouver un navire en mouvement dont la position change constamment sous l’effet des vagues.
Un projet de recherche de l’université de Lund s’attaque précisément à ce défi. En collaboration avec u-blox et la Swedish Sea Rescue Society (SSRS), Beau Forrez, étudiant en master, a développé, au sein du centre de compétence NextG2Com financé par Vinnova, un système de guidage embarqué qui combine le GNSS, la radiogoniométrie Bluetooth et des capteurs inertiels pour offrir une solution de localisation intégrée.
Le GNSS pour la distance, le Bluetooth AoA pour l’approche finale
Tant que le drone se trouve encore loin du navire, le GNSS fournit la position globale des deux plateformes. À mesure qu’il s’approche, la technologie Bluetooth 5.1 Angle of Arrival (AoA) entre en jeu. Un réseau d’antennes détermine la direction d’où provient le signal Bluetooth du drone.
Le GNSS indique ainsi la position globale du drone et du navire. Le Bluetooth AoA fournit la direction du signal. Une unité de mesure inertielle (IMU) enregistre simultanément l’orientation du navire et, par conséquent, celle du réseau d’antennes. Seule la combinaison de ces informations permet de déterminer la position relative.
Le mouvement du navire doit être compensé
En mer, le drone n’est pas le seul à se déplacer. Si le navire roule ou tangue sous l’effet d’une vague, l’angle d’incidence mesuré du signal radio change également. Sans compensation, le système pourrait attribuer à tort ce mouvement au drone.
L’IMU enregistre donc les mouvements de roulis, de tangage et de lacet du navire. À l’aide de ces données, les mesures Bluetooth AoA sont transformées du système de coordonnées mobile du navire en un système de coordonnées stable, fixe par rapport à la Terre.
Ensuite, un filtre de Kalman étendu combine les données GNSS, Bluetooth et IMU pour obtenir une estimation de position relative mise à jour en continu.
Un écart d’environ un mètre lors des essais
Le système a été testé aussi bien dans le cadre de simulations que lors d’essais physiques. La compensation de mouvement a permis de distinguer la direction d’approche réelle du drone des perturbations dues au mouvement de la plate-forme.
Lors des essais physiques, les écarts de suivi s’élevaient à environ un mètre. En simulation, dans les conditions étudiées, des erreurs moyennes de l’ordre du sous-mètre ont été observées.
Un retour ou un atterrissage entièrement autonome sur un canot de sauvetage en mouvement n’a pas encore été démontré. Les limites du matériel de drone disponible ont empêché de mener à bien des essais en boucle fermée complets. Un élément clé a toutefois été validé : la navigation relative stable entre un drone et une plateforme en mouvement.
Composants standard d’u-blox
Des composants u-blox disponibles dans le commerce ont été utilisés pour le montage expérimental :
Kits XPLR-AOA-3 Explorer pour la radiogoniométrie Bluetooth
Réseaux d’antennes Bluetooth ANT-B10
Balises Bluetooth C209
Récepteurs GNSS ZED-F9R
Ce projet démontre ainsi qu’un tel système de localisation hybride ne nécessite pas forcément une technologie aéronautique spécialisée.
Le positionnement hybride au-delà des drones de sauvetage
Ce concept ne se limite pas aux opérations de recherche et de sauvetage en mer. Des besoins similaires apparaissent partout où l’objet à localiser et la plateforme de référence sont tous deux en mouvement.
Les robots autonomes, les véhicules, les engins mobiles ou les systèmes de suivi d’actifs peuvent combiner la navigation globale avec la localisation radio locale. Le projet met ainsi en évidence une approche fondamentale : le GNSS et le positionnement Bluetooth ne sont pas concurrents, mais complémentaires.
Le « Bluetooth Channel Sounding » : la prochaine étape
Avec le « Bluetooth Channel Sounding », introduit avec Bluetooth Core 6.0, de nouvelles possibilités de mesures de distance précises s’ouvrent à l’avenir. En combinaison avec le « Bluetooth Direction Finding » pour la détermination de la direction, le GNSS RTK de haute précision pour la localisation et la fusion de capteurs pour l’intégration des données de mesure, de nouvelles possibilités de localisation relative voient le jour.
Ce projet démontre d’ores et déjà pourquoi le positionnement hybride gagne en importance pour les systèmes autonomes : ce n’est pas une technologie radio unique qui est déterminante, mais la combinaison des méthodes de localisation les mieux adaptées à chaque situation.
Pour plus d’informations : « Ship-Mounted Radio Guidance System for Fixed-Wing Drone Recovery », mémoire de master de Beau Forrez, Université de Lund, 2026.