- La RFID s’intègre aux réseaux CAN existants, réduisant le besoin d’interfaces supplémentaires et favorisant une communication efficace.
- Les protocoles CANopen et SAE J1939 sont spécifiquement adaptés à des usages distincts dans la gestion et l’exploitation des véhicules et machines.
- La conversion des identifiants RFID en messages CAN nécessite une adaptation précise selon l’architecture de commande du véhicule ou de la machine.
- La cybersécurité des systèmes RFID intégrés au bus CAN est renforcée par des solutions comme le Secure Boot et l’utilisation de transpondeurs avec authentification cryptographique.
Qu'il s'agisse d'un conteneur à déchets, d'un équipement ou d'un conducteur, la technologie RFID fournit des données d'identification qui sont transmises directement aux systèmes de commande des machines et aux systèmes télématiques via CANopen ou SAE J1939. Benjamin Pfeiffer, d'iDTRONIC, explique l'intégration technique, les applications typiques et l'importance croissante de la cybersécurité.
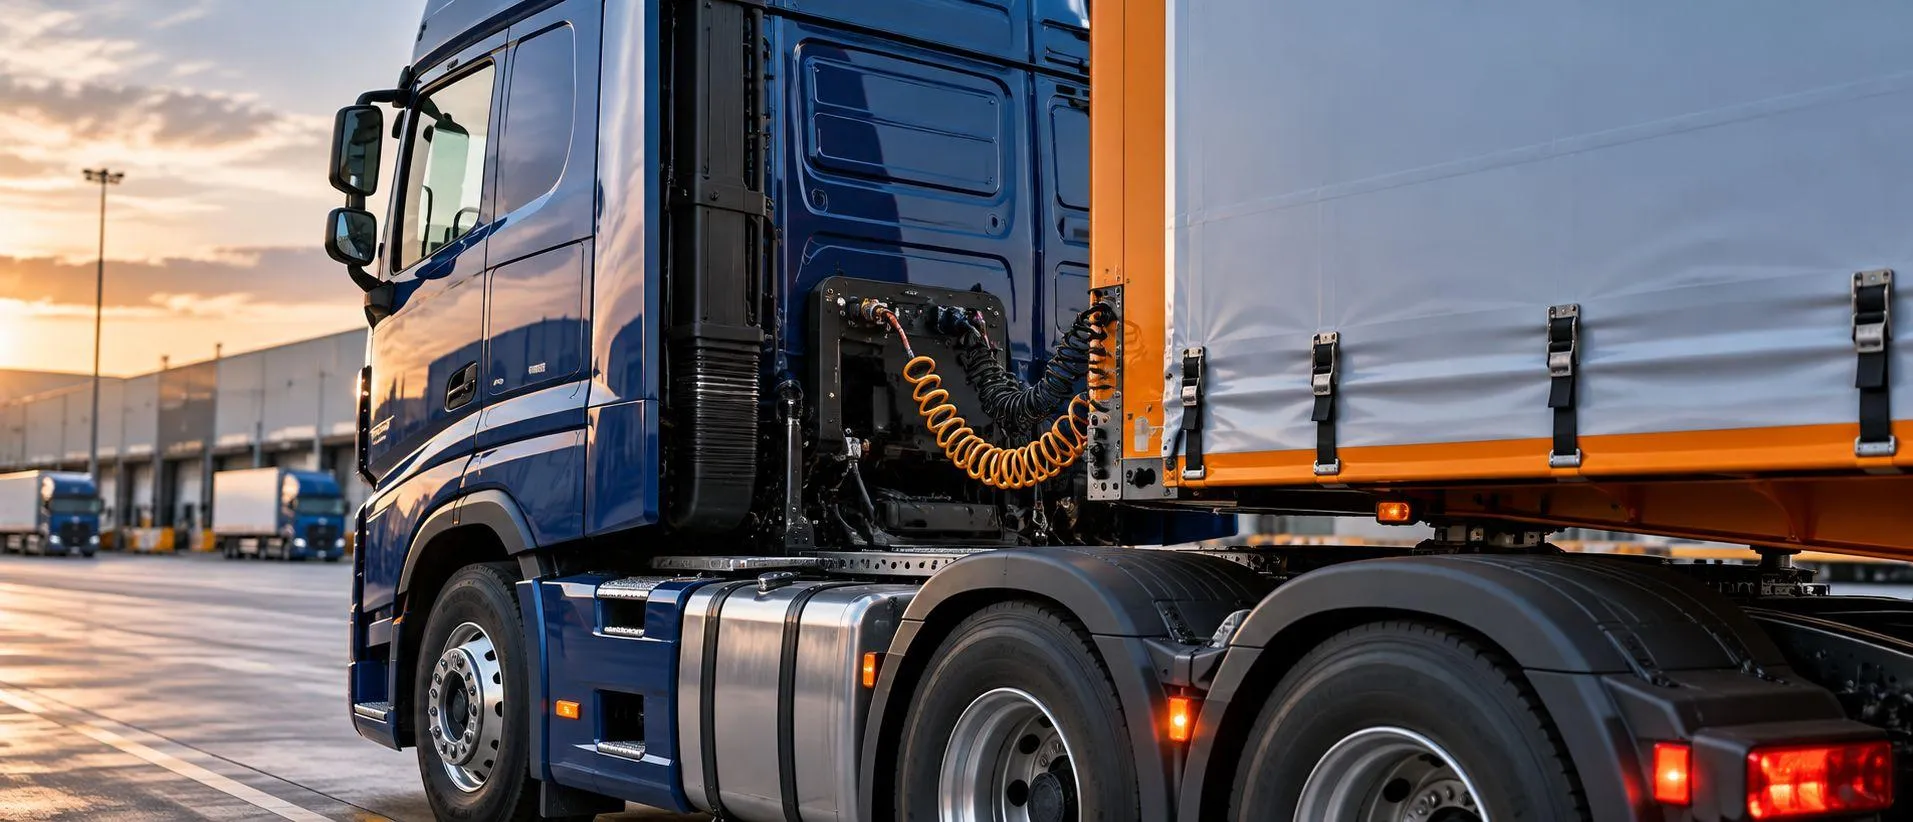
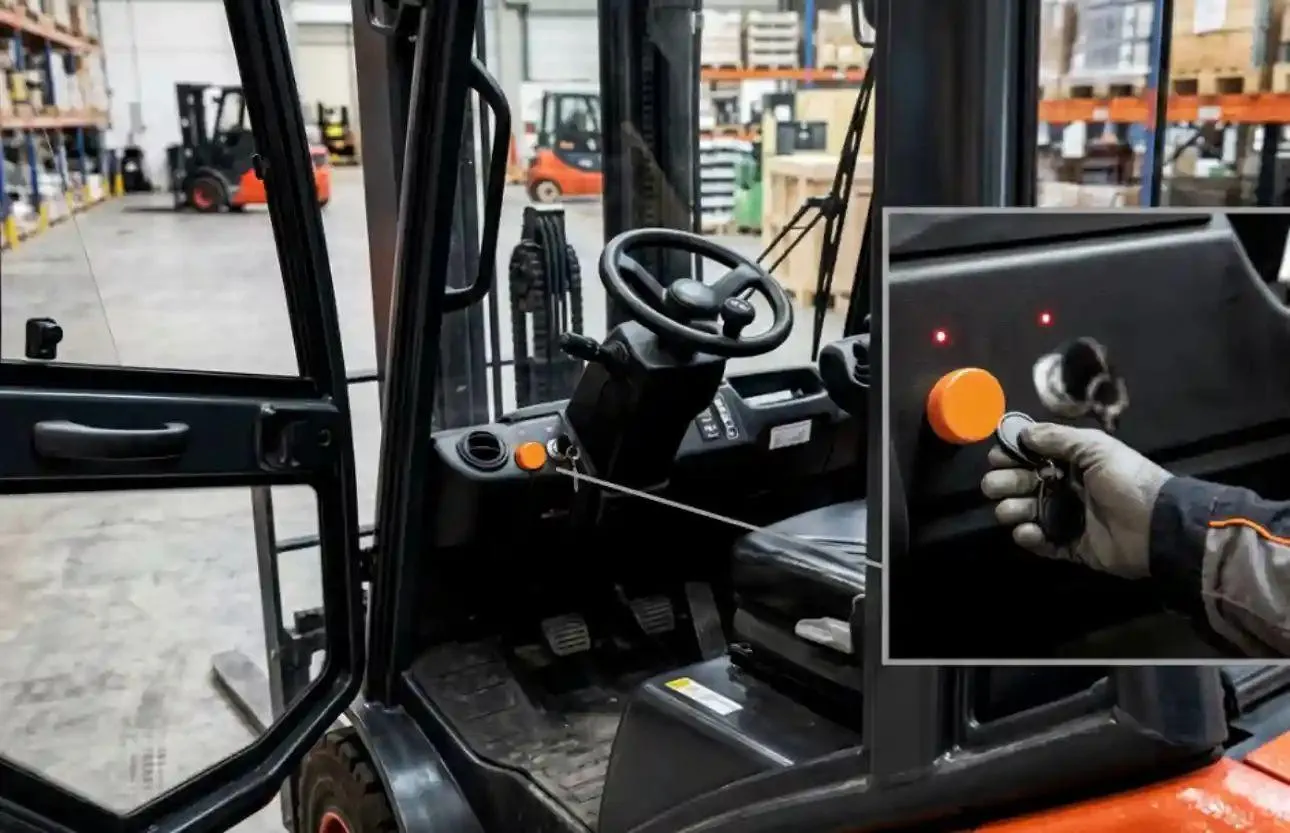
Un camion-poubelle reconnaît le conteneur à déchets pendant le vidage. Une pelleteuse identifie sa benne et peut sélectionner les paramètres de fonctionnement adaptés. Un chariot de manutention vérifie via RFID si la personne au volant est autorisée à le conduire. Dans ces trois cas, il ne suffit pas de lire un numéro de transpondeur : l’information doit être transmise à l’électronique du véhicule et y être traitée.
Le bus CAN (Controller Area Network), utilisé dans les véhicules utilitaires et les engins mobiles pour la communication entre les calculateurs, est particulièrement adapté à cet usage. Benjamin Pfeiffer, responsable des ventes RFID & IoT chez iDTRONIC, explique comment la RFID s’intègre dans ces réseaux et ce à quoi les constructeurs et les intégrateurs de systèmes doivent prêter attention.
La RFID comme équipement du réseau CAN existant
L’un des principaux avantages réside dans l’utilisation de l’infrastructure CAN existante. Au lieu d’un système de communication supplémentaire, le lecteur RFID utilise le réseau existant. Cela réduit le nombre d’interfaces et permet de traiter les données d’identification conjointement avec d’autres signaux du véhicule. Le CAN est par ailleurs conçu pour résister aux contraintes typiques de l’environnement automobile, notamment les vibrations et les interférences électromagnétiques.
La reconnaissance des conteneurs sur les camions de collecte des déchets en est un exemple. L’identifiant d’une poubelle est enregistré lors du déversement et peut être associé au poids, à l’emplacement et à l’horodatage. Dans d’autres applications, un support RFID authentifie le conducteur et permet la mise en service d’une machine. Sur les machines agricoles et de chantier, il est possible d’identifier les équipements et de leur attribuer les réglages correspondants.
Comment un identifiant RFID devient un message CAN
Le lecteur détecte un identifiant, généralement l’Electronic Product Code (EPC) pour la RFID UHF, et souvent l’UID pour la RFID HF. L’information doit ensuite être convertie en un message conforme au protocole CAN utilisé.
Dans le cas de la norme SAE J1939, cela se fait par exemple via un numéro de groupe de paramètres (PGN) propriétaire, tandis que dans le cas de CANopen, cela s’effectue via une entrée appropriée dans le répertoire d’objets. Aucun des deux protocoles ne définit d’emblée un champ de données standardisé pour les identifiants des transpondeurs RFID. La mise en correspondance concrète des données doit donc être coordonnée entre le lecteur et le système de commande. Étant donné qu’une trame CAN classique ne contient que huit octets de données utiles, les identifiants plus longs, tels qu’un EPC de 96 bits, sont répartis sur plusieurs messages.
Les messages J1939 sont souvent transmis en diffusion générale ; CANopen peut notamment fournir des données via des objets de données de processus (PDO). Un ordinateur de bord, un calculateur ou une unité télématique reçoit le message et le traite en fonction de sa configuration.
« Mais la plupart du temps, on ne se contente pas du simple identifiant », explique Benjamin Pfeiffer. Ce n’est qu’une fois associé à des valeurs telles que la position, l’horodatage ou le poids que l’information devient exploitable sur le plan opérationnel. L’ensemble de données combiné peut déclencher une action ou être transmis à un système backend à des fins de documentation et d’analyse.
CANopen et SAE J1939 : deux domaines d’application distincts
CAN désigne tout d’abord la technologie de communication de base. Les protocoles qui s’appuient sur celle-ci définissent la manière dont les appareils échangent et interprètent les données. Pour les intégrations RFID, ce sont surtout CANopen et SAE J1939 qui sont pertinents.
CANopen est largement répandu dans la construction mécanique et l’automatisation. Il s’agit souvent de processus ponctuels d’identification et d’autorisation : une pelleteuse reconnaît un accessoire, un chariot de manutention vérifie un porte-clés RFID, un système de commande autorise ou bloque une fonction.
La norme SAE J1939 est surtout bien implantée dans les véhicules utilitaires ainsi que dans les machines agricoles et de chantier ; la norme ISOBUS, utilisée dans le secteur agricole, s’appuie également sur cette famille de protocoles. Elle est souvent utilisée lorsque les données RFID doivent être étroitement liées à la communication du véhicule et à la télématique.
« L’identification des conteneurs sur les camions de collecte des déchets en est un bon exemple. Dans ce cas, l’identifiant RFID n’est pas seulement enregistré, mais également transmis au système central via la télématique du véhicule, avec la position GPS, l’horodatage et le poids. C’est précisément pour ce type d’applications que la norme SAE J1939 présente un intérêt », explique Benjamin Pfeiffer.
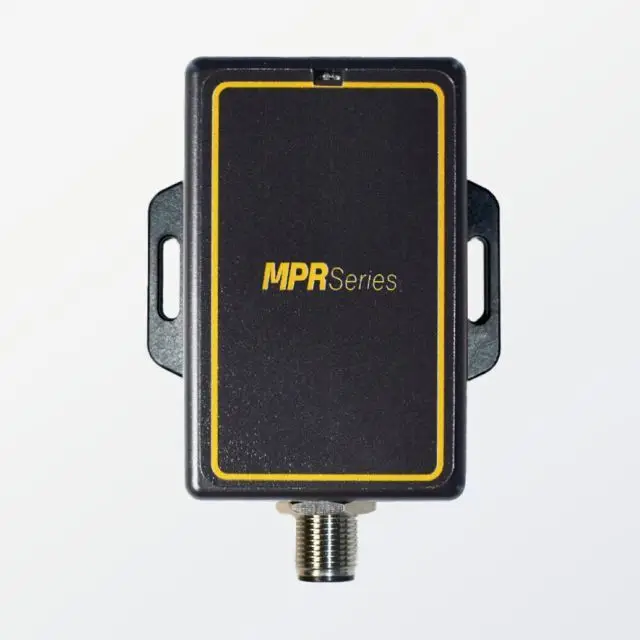
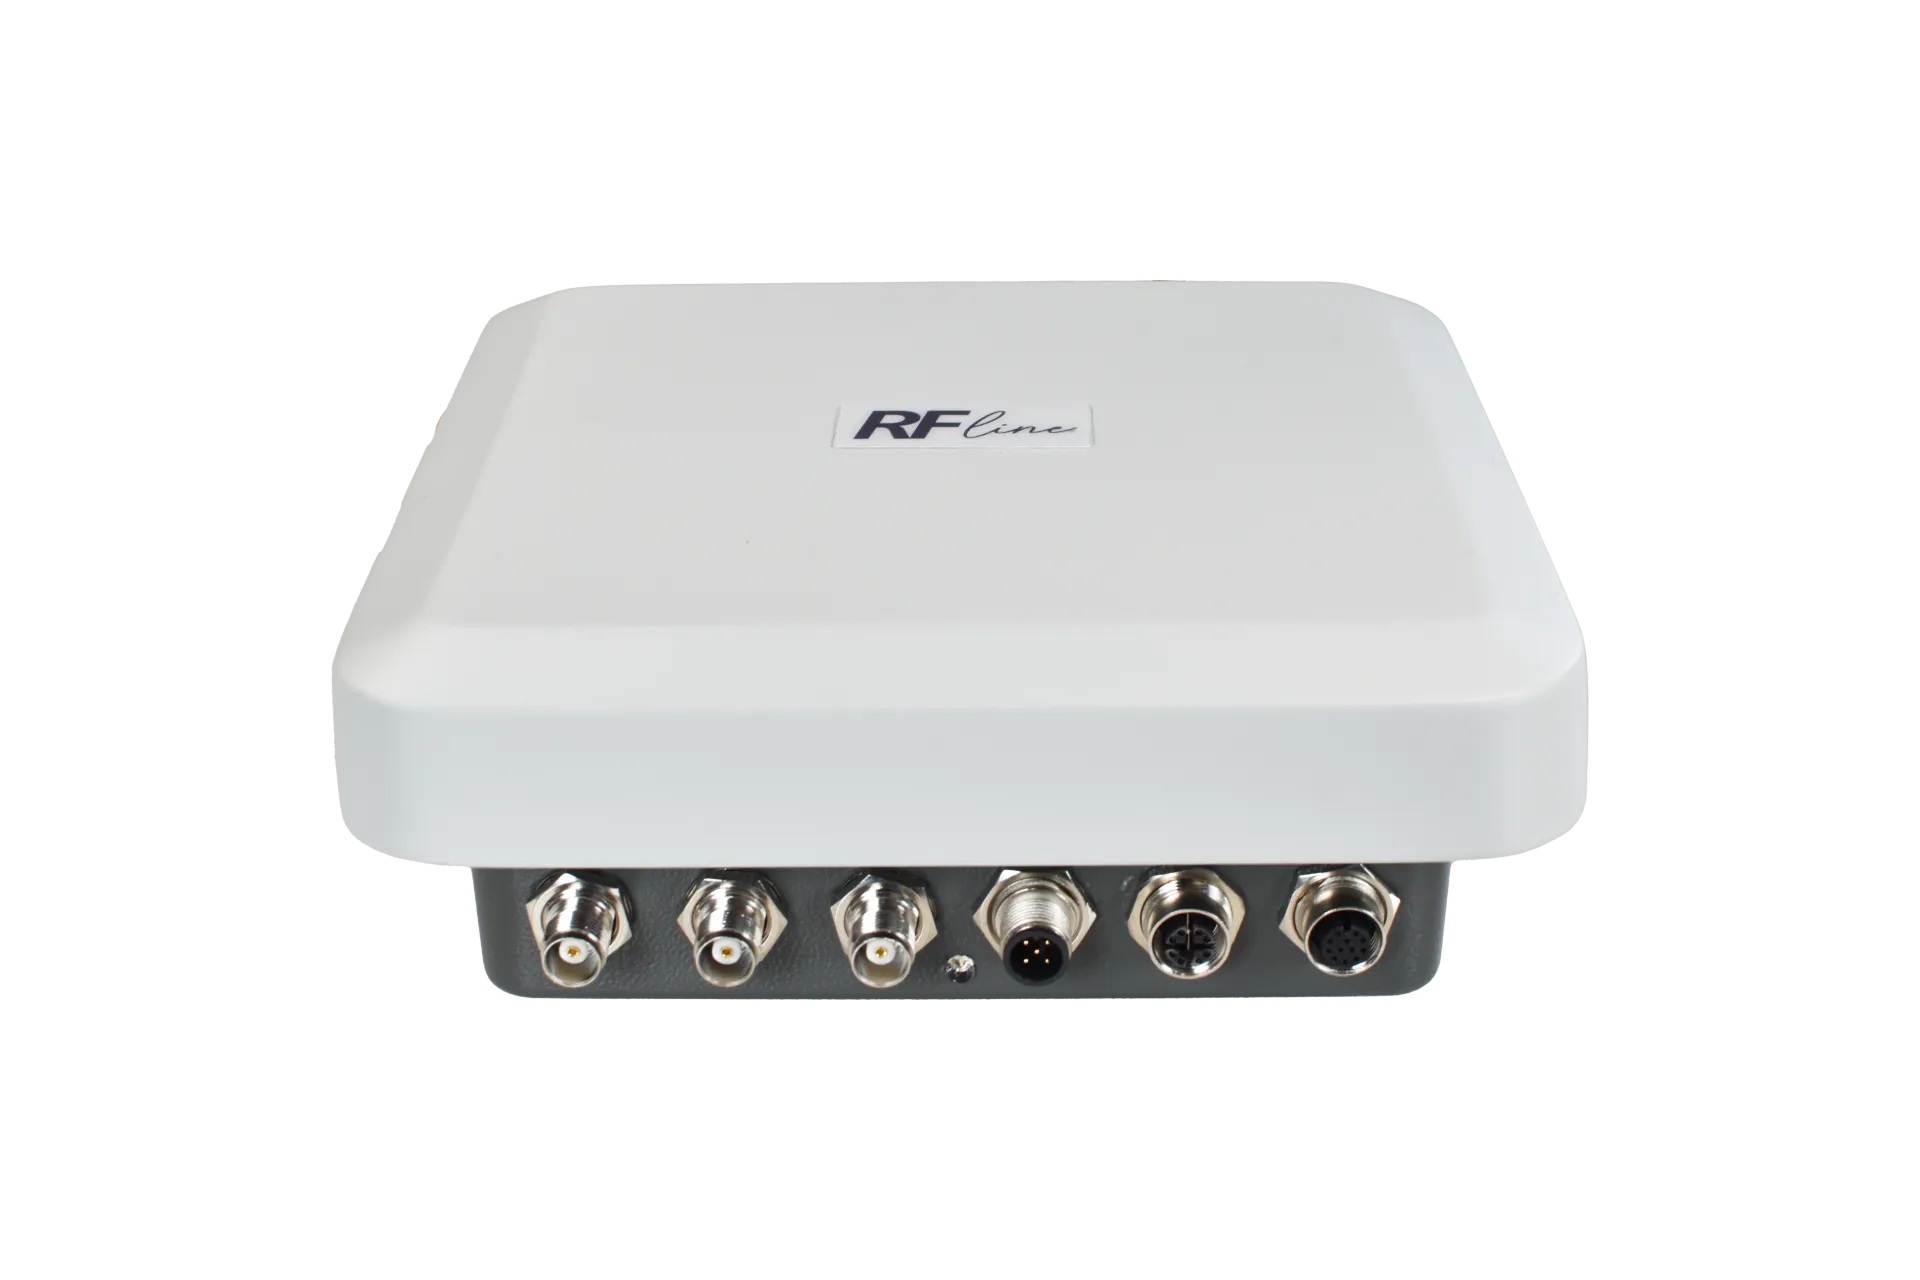
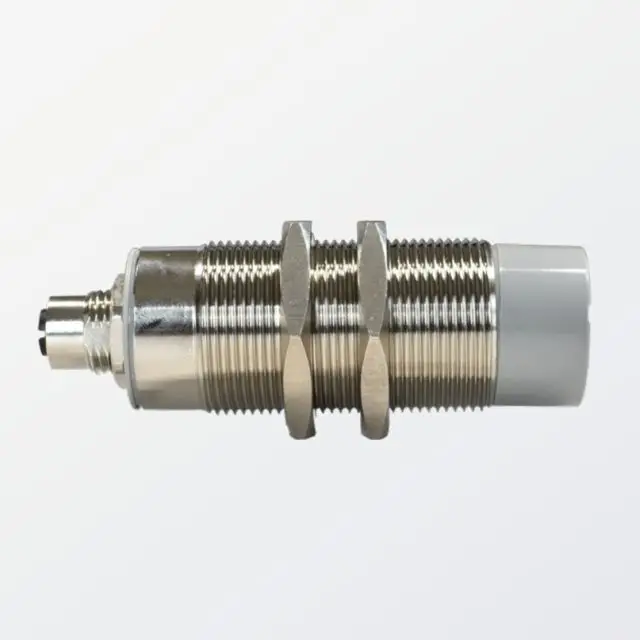
Chez iDTRONIC, la série MPR, disponible en versions HF et UHF, couvre ces deux univers de protocoles grâce à des interfaces CANopen ou J1939. Le RFline est un lecteur UHF doté d’une interface SAE J1939 et convient donc aux applications UHF dans le secteur de la gestion des déchets. Le choix de la variante appropriée dépend de l’architecture existante et du flux de données requis.
Connexes Matériel
Intégration CAN personnalisée : la configuration est essentielle
CANopen et SAE J1939 constituent une base standardisée pour la communication entre les lecteurs RFID et les systèmes de commande des machines. La manière dont les données RFID sont transmises et traitées doit toutefois être adaptée à l’architecture spécifique du véhicule ou de la machine.
« Très peu de clients ont besoin d’un protocole CAN spécifique. Dans la pratique, nous travaillons généralement avec CANopen ou SAE J1939 et adaptons la configuration au système de commande existant », explique Benjamin Pfeiffer.
Cela implique notamment de définir à quelle adresse le lecteur se connecte au réseau, dans quel message il transmet l’identifiant RFID et à quel débit de transmission il fonctionne. Les descriptions des messages et des périphériques du système de commande existant, telles que les fichiers DBC ou EDS, servent de base à cette configuration.
iDTRONIC met en œuvre ces adaptations via le kit de développement logiciel (SDK) et le micrologiciel des lecteurs RFID. Avant l’intégration, le trafic du bus CAN existant est analysé afin d’éviter tout conflit avec les messages provenant d’autres calculateurs.
Si nécessaire, des caractéristiques matérielles telles que les connecteurs et les fonctions LED peuvent également être adaptées. Pour les constructeurs de machines et de véhicules, des versions d’appareils sur mesure et des solutions en marque blanche sont également possibles.
Ce qui est donc déterminant, ce n’est pas seulement la performance de lecture RFID, mais aussi le fait que le lecteur transmette les informations requises de manière fiable et dans le format approprié au système de commande existant.
Du bus CAN à la télématique et au cloud
Outre la communication entre les unités de commande, le bus CAN assume de plus en plus une autre fonction : la mise à disposition des données des véhicules et des machines pour les systèmes de niveau supérieur. Les unités télématiques transmettent ces informations à des plateformes cloud et à des systèmes de gestion de flotte. Les données RFID peuvent également être intégrées de cette manière.
« Le bus CAN reste l’épine dorsale de la communication dans les véhicules et les engins mobiles. Grâce à la télématique, il devient de plus en plus l’interface entre le système de commande des engins et les plateformes IoT », explique Benjamin Pfeiffer.
Le protocole CAN FD (Flexible Data Rate) ouvre de nouvelles possibilités. Cette version améliorée de la norme CAN prend en charge des champs de données utiles plus volumineux et des débits de transmission plus élevés. Cela permet de transmettre, outre les identifiants RFID individuels, des informations plus complètes, telles que des données de capteurs, l’état des machines ou les identifiants de plusieurs transpondeurs.
Dans la pratique, cela permet de relier l’identification des équipements, les mouvements des conteneurs ou les autorisations d’utilisation à d’autres données d’exploitation. Grâce à la télématique, ces informations sont transmises aux systèmes de gestion de flotte et à l’IIoT, où elles peuvent être utilisées pour la surveillance, la documentation et l’optimisation des processus des machines.
Cybersécurité : de nouvelles exigences pour les systèmes RFID sur bus CAN
Les lecteurs RFID basés sur le protocole CAN font de plus en plus partie intégrante des systèmes interconnectés des machines et des véhicules. Les exigences en matière de protection contre les accès non autorisés et la manipulation des données s’en trouvent ainsi renforcées. L’un des principaux défis réside dans le fait que les protocoles établis CANopen et SAE J1939 ne prévoient pas d’authentification cryptographique intégrée des messages individuels. Dans la pratique, ce risque est limité, entre autres, par la segmentation du réseau via des passerelles et par des contrôles de plausibilité au niveau du système de commande.
Avec la loi européenne sur la cyber-résilience (CRA), les exigences de sécurité applicables aux produits comportant des éléments numériques se renforcent. Dès septembre 2026, des obligations de déclaration s’appliqueront aux vulnérabilités activement exploitées et aux incidents de sécurité graves. Les exigences essentielles en matière de cybersécurité des produits deviendront obligatoires à partir de décembre 2027. Pour les lecteurs RFID, l’intégrité du micrologiciel, la protection de la configuration de l’appareil et la résistance aux messages CAN altérés revêtent une importance particulière.
« Le démarrage sécurisé (Secure Boot) est un élément clé. Il permet de vérifier, dès la mise sous tension, si le micrologiciel du lecteur est authentique et n’a pas été modifié. Nous en tenons également compte dans le développement de nos lecteurs », explique Benjamin Pfeiffer.
Cette vérification peut s’appuyer sur une racine de confiance matérielle, par exemple un élément sécurisé (Secure Element) contenant des clés cryptographiques protégées. Les mises à jour du micrologiciel doivent également être sécurisées. Les signatures numériques permettent de vérifier leur authenticité et leur intégrité. Une protection contre les retours en arrière empêche en outre que l’appareil ne soit réinitialisé à une version antérieure du micrologiciel, qui n’est plus autorisée pour des raisons de sécurité.
En ce qui concerne les autorisations d’opérateur, il ne faut pas se contenter d’évaluer l’UID, car celui-ci peut être facilement copié ; les transpondeurs dotés d’une authentification cryptographique, tels que MIFARE DESFire, offrent ici une meilleure protection.
À cela s’ajoutent la documentation des risques de sécurité, une liste des composants logiciels (SBOM) permettant de répertorier les composants logiciels utilisés, ainsi que des délais définis pour les mises à jour de sécurité. Étant donné que les protocoles CANopen et SAE J1939 n’offrent pas en eux-mêmes d’authentification des messages, les risques résiduels doivent être évalués et des mesures de protection appropriées doivent être prises en compte.
La RFID au cœur des machines et véhicules connectés
L’intégration de la RFID dans les systèmes basés sur CAN permet d’utiliser les données d’identification directement dans la commande de la machine et l’électronique du véhicule. Les conteneurs sont enregistrés au cours d’une opération, les équipements sont reconnus automatiquement et les autorisations d’utilisation sont traitées directement. Grâce à la télématique, ces informations peuvent être associées à d’autres données d’exploitation et transmises à des systèmes de niveau supérieur.
CANopen et SAE J1939 offrent à cet effet des protocoles de communication éprouvés. La mise en œuvre repose essentiellement sur l’harmonisation avec l’architecture de commande existante, la configuration adéquate des lecteurs RFID et la prise en compte des exigences de sécurité spécifiques.
« Qu’il s’agisse de l’identification des conteneurs, de la détection des équipements ou de l’authentification des opérateurs, chaque architecture de machine ou de véhicule a ses propres exigences. Le mieux est d’en discuter directement : quels processus souhaitez-vous mettre en œuvre avec la RFID et comment les lecteurs peuvent-ils s’intégrer à votre environnement CAN-Bus existant ? Ensemble, nous clarifierons les détails techniques et trouverons la solution adaptée, si nécessaire directement sur site », explique Benjamin Pfeiffer.
À propos de l’expert
Benjamin Pfeiffer travaille au service commercial RFID & IoT chez iDTRONIC. Son travail est axé sur les solutions RFID destinées aux applications industrielles et leur intégration dans les systèmes de machines et de véhicules.