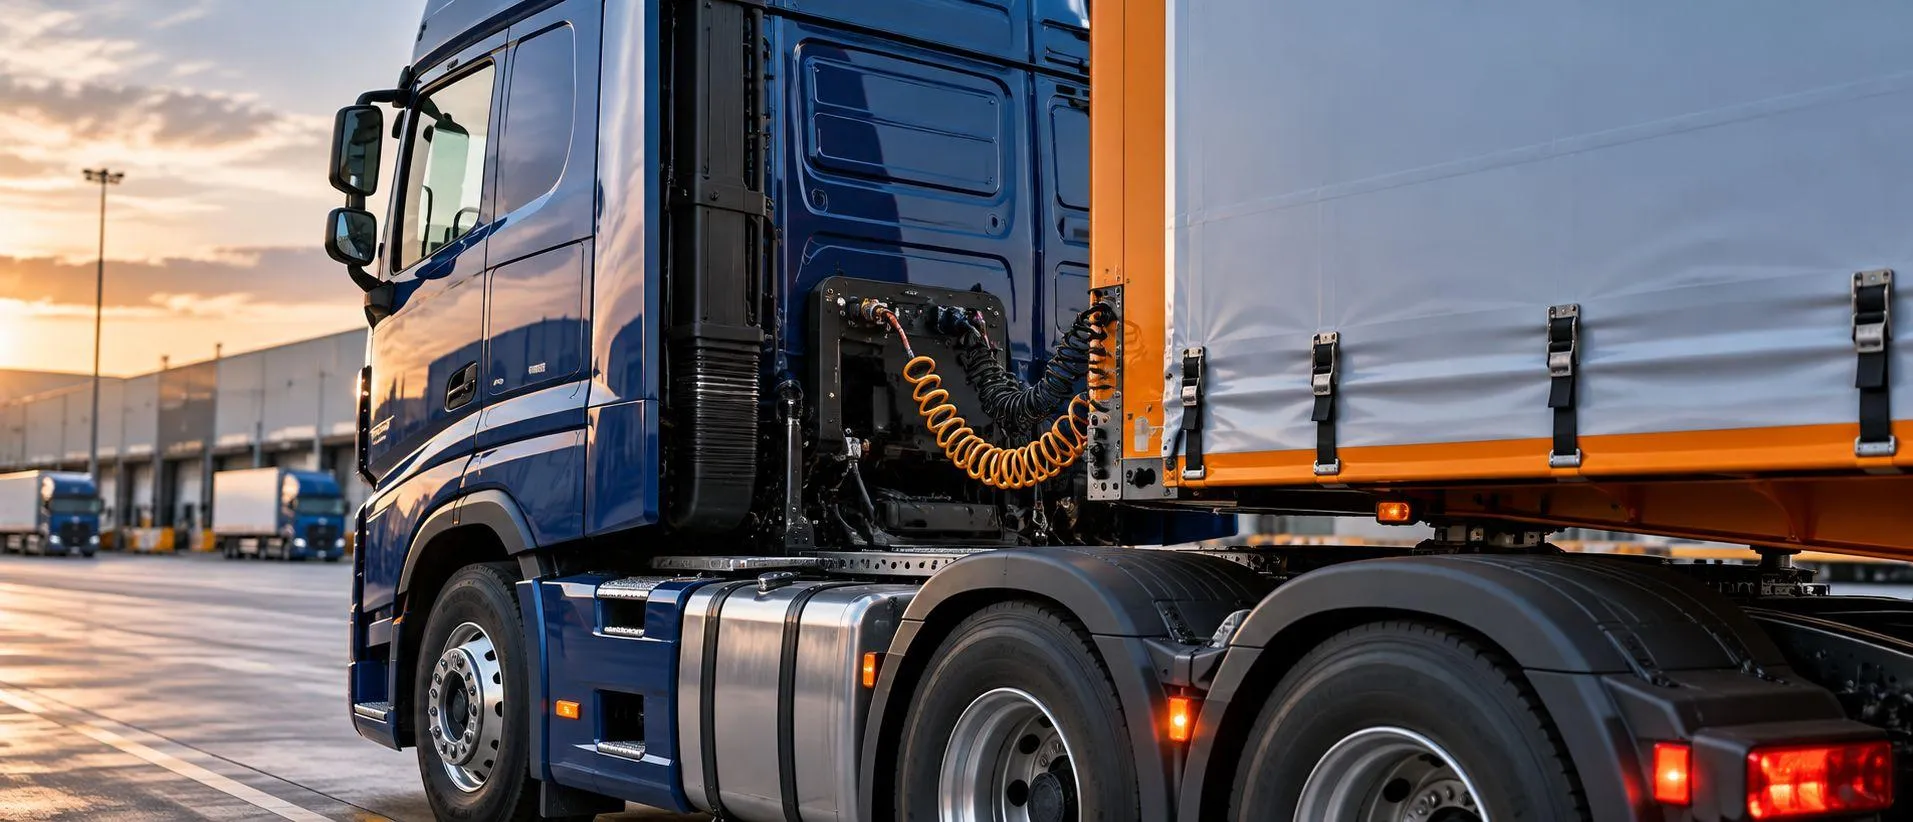
- RFID-Reader können direkt in bestehende CAN-Bus-Systeme (CANopen, SAE J1939) integriert werden, was Schnittstellen reduziert und Belastbarkeit im Fahrzeugumfeld gewährleistet.
- Die Übertragung der RFID-Daten erfolgt über proprietäre Parameter Group Numbers (PGNs) oder Objektverzeichniseinträge und muss individuell an Steuerungsarchitekturen abgestimmt werden.
- CAN FD erweitert den CAN-Standard um höhere Datenraten und größere Datenmengen, was die Verknüpfung von RFID-Kennungen mit erweiterten Betriebsdaten ermöglicht.
- Sicherheitsanforderungen an CAN-basierte RFID-Systeme steigen durch den EU Cyber Resilience Act.
Ob Abfallbehälter, Anbaugerät oder Fahrer: RFID liefert Identifikationsdaten, die über CANopen oder SAE J1939 unmittelbar in Maschinensteuerungen und Telematiksysteme gelangen. Benjamin Pfeiffer von iDTRONIC erklärt die technische Integration, typische Anwendungen und die wachsende Bedeutung von Cybersecurity.
Ein Müllfahrzeug erkennt während der Entleerung den Abfallbehälter. Ein Bagger identifiziert seinen Greifer und kann passende Betriebsparameter auswählen. Ein Flurförderzeug prüft per RFID, ob die Person am Steuer zur Bedienung berechtigt ist. In allen drei Fällen reicht es nicht, eine Transpondernummer auszulesen: Die Information muss an die Fahrzeugelektronik übergeben und dort verarbeitet werden.
Dafür eignet sich der CAN-Bus (Controller Area Network), der in Nutzfahrzeugen und mobilen Maschinen zur Kommunikation zwischen Steuergeräten eingesetzt wird. Benjamin Pfeiffer, zuständig für Vertrieb RFID & IoT bei iDTRONIC, erläutert, wie RFID in diese Netzwerke eingebunden wird und worauf Hersteller und Systemintegratoren achten müssen.
RFID als Teilnehmer im vorhandenen CAN-Netz
Ein wesentlicher Vorteil ist die Nutzung der vorhandenen CAN-Infrastruktur. Statt eines zusätzlichen Kommunikationssystems verwendet der RFID-Reader das bestehende Netzwerk. Das reduziert Schnittstellen und erlaubt die Verarbeitung der Identifikationsdaten gemeinsam mit anderen Fahrzeugsignalen. CAN ist zudem für typische Belastungen im Fahrzeugumfeld ausgelegt, darunter Vibrationen und elektromagnetische Störungen.
Ein Beispiel ist die Behältererkennung bei Entsorgungsfahrzeugen. Die Kennung einer Mülltonne wird beim Schüttvorgang erfasst und kann mit Gewicht, Standort und Zeitstempel verknüpft werden. In anderen Anwendungen authentifiziert ein RFID-Medium den Fahrer und ermöglicht die Freigabe einer Maschine. Bei Land- und Baumaschinen lassen sich Anbaugeräte identifizieren und entsprechende Einstellungen zuordnen.
Wie aus einer RFID-Kennung ein CAN-Telegramm wird
Der Reader erfasst eine Kennung, bei UHF RFID typischerweise den Electronic Product Code (EPC), bei HF RFID häufig die UID. Anschließend muss die Information in eine Nachricht des verwendeten CAN-Protokolls übertragen werden.
Bei SAE J1939 geschieht dies beispielsweise über eine proprietäre Parameter Group Number (PGN), bei CANopen über einen passenden Eintrag im Objektverzeichnis. Ein standardisiertes Datenfeld für RFID-Transponderkennungen ist in keinem der beiden Protokolle von vornherein definiert. Die konkrete Datenabbildung muss deshalb zwischen Reader und Steuerung abgestimmt werden. Da ein klassischer CAN-Frame nur acht Byte Nutzdaten fasst, werden längere Kennungen wie ein 96-Bit-EPC auf mehrere Nachrichten verteilt.
J1939-Nachrichten werden häufig als Broadcast übertragen; CANopen kann Daten unter anderem über Process Data Objects (PDO) bereitstellen. Ein Bordcomputer, Steuergerät oder eine Telematikeinheit empfängt die Nachricht und verarbeitet sie entsprechend seiner Konfiguration.
„Meistens bleibt es aber nicht bei der reinen ID“, sagt Benjamin Pfeiffer. Erst die Verknüpfung mit Werten wie Position, Zeitstempel oder Gewicht mache die Information betrieblich nutzbar. Der kombinierte Datensatz kann eine Aktion auslösen oder an ein Backend zur Dokumentation und Auswertung weitergegeben werden.
CANopen und SAE J1939: Zwei unterschiedliche Einsatzschwerpunkte
CAN bezeichnet zunächst die grundlegende Kommunikationstechnik. Die darauf aufbauenden Protokolle legen fest, wie Geräte Daten austauschen und interpretieren. Für RFID-Integrationen sind vor allem CANopen und SAE J1939 relevant.
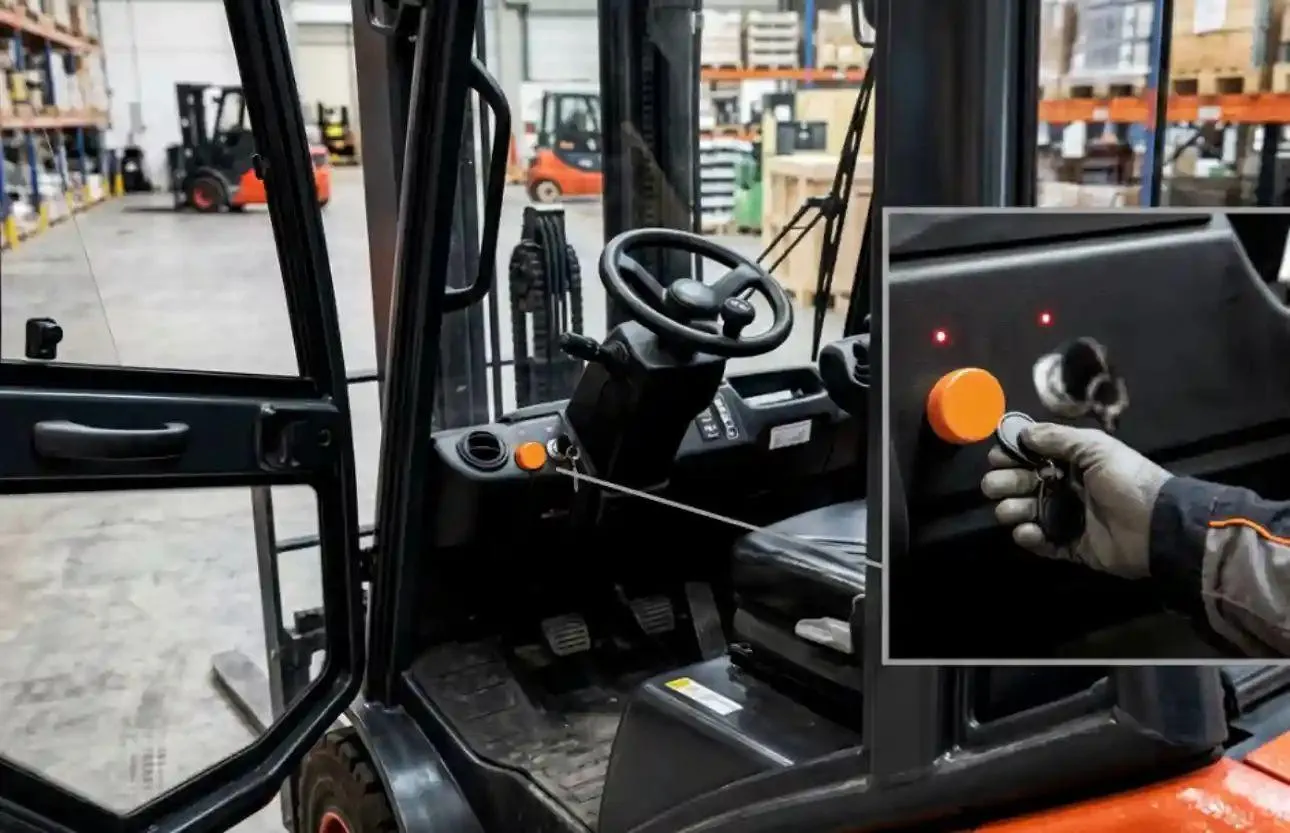
CANopen ist im Maschinenbau und in der Automatisierung verbreitet. Hier geht es häufig um punktuelle Identifikations- und Freigabevorgänge: Ein Bagger erkennt ein Anbaugerät, ein Flurförderzeug prüft einen RFID-Keyfob, eine Steuerung erlaubt oder sperrt eine Funktion.
SAE J1939 ist vor allem in Nutzfahrzeugen sowie Land- und Baumaschinen etabliert; auch ISOBUS in der Landtechnik baut auf dieser Protokollfamilie auf. Es wird häufig eingesetzt, wenn RFID-Daten eng mit Fahrzeugkommunikation und Telematik verbunden werden sollen.
„Ein gutes Beispiel ist die Behälteridentifikation bei Müllfahrzeugen. Hier wird die RFID-Kennung nicht nur erfasst, sondern zusammen mit GPS-Position, Zeitstempel und Gewicht über die Fahrzeugtelematik an das Backend übertragen. Genau für solche Anwendungen ist SAE J1939 interessant“, erläutert Benjamin Pfeiffer.
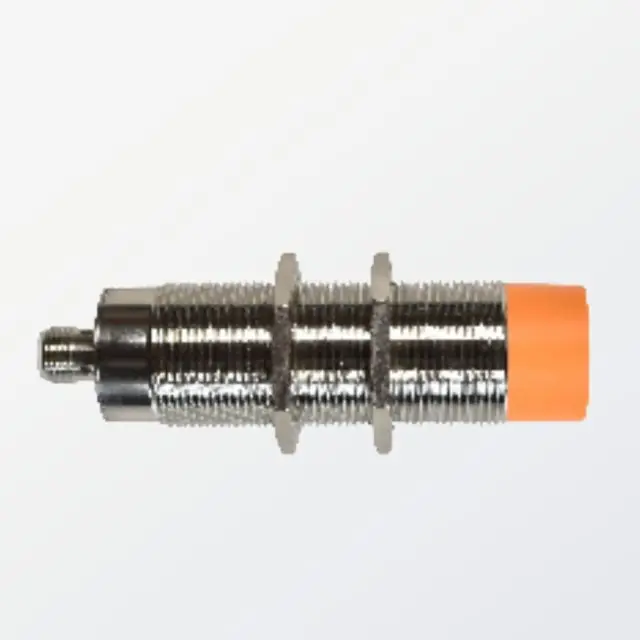
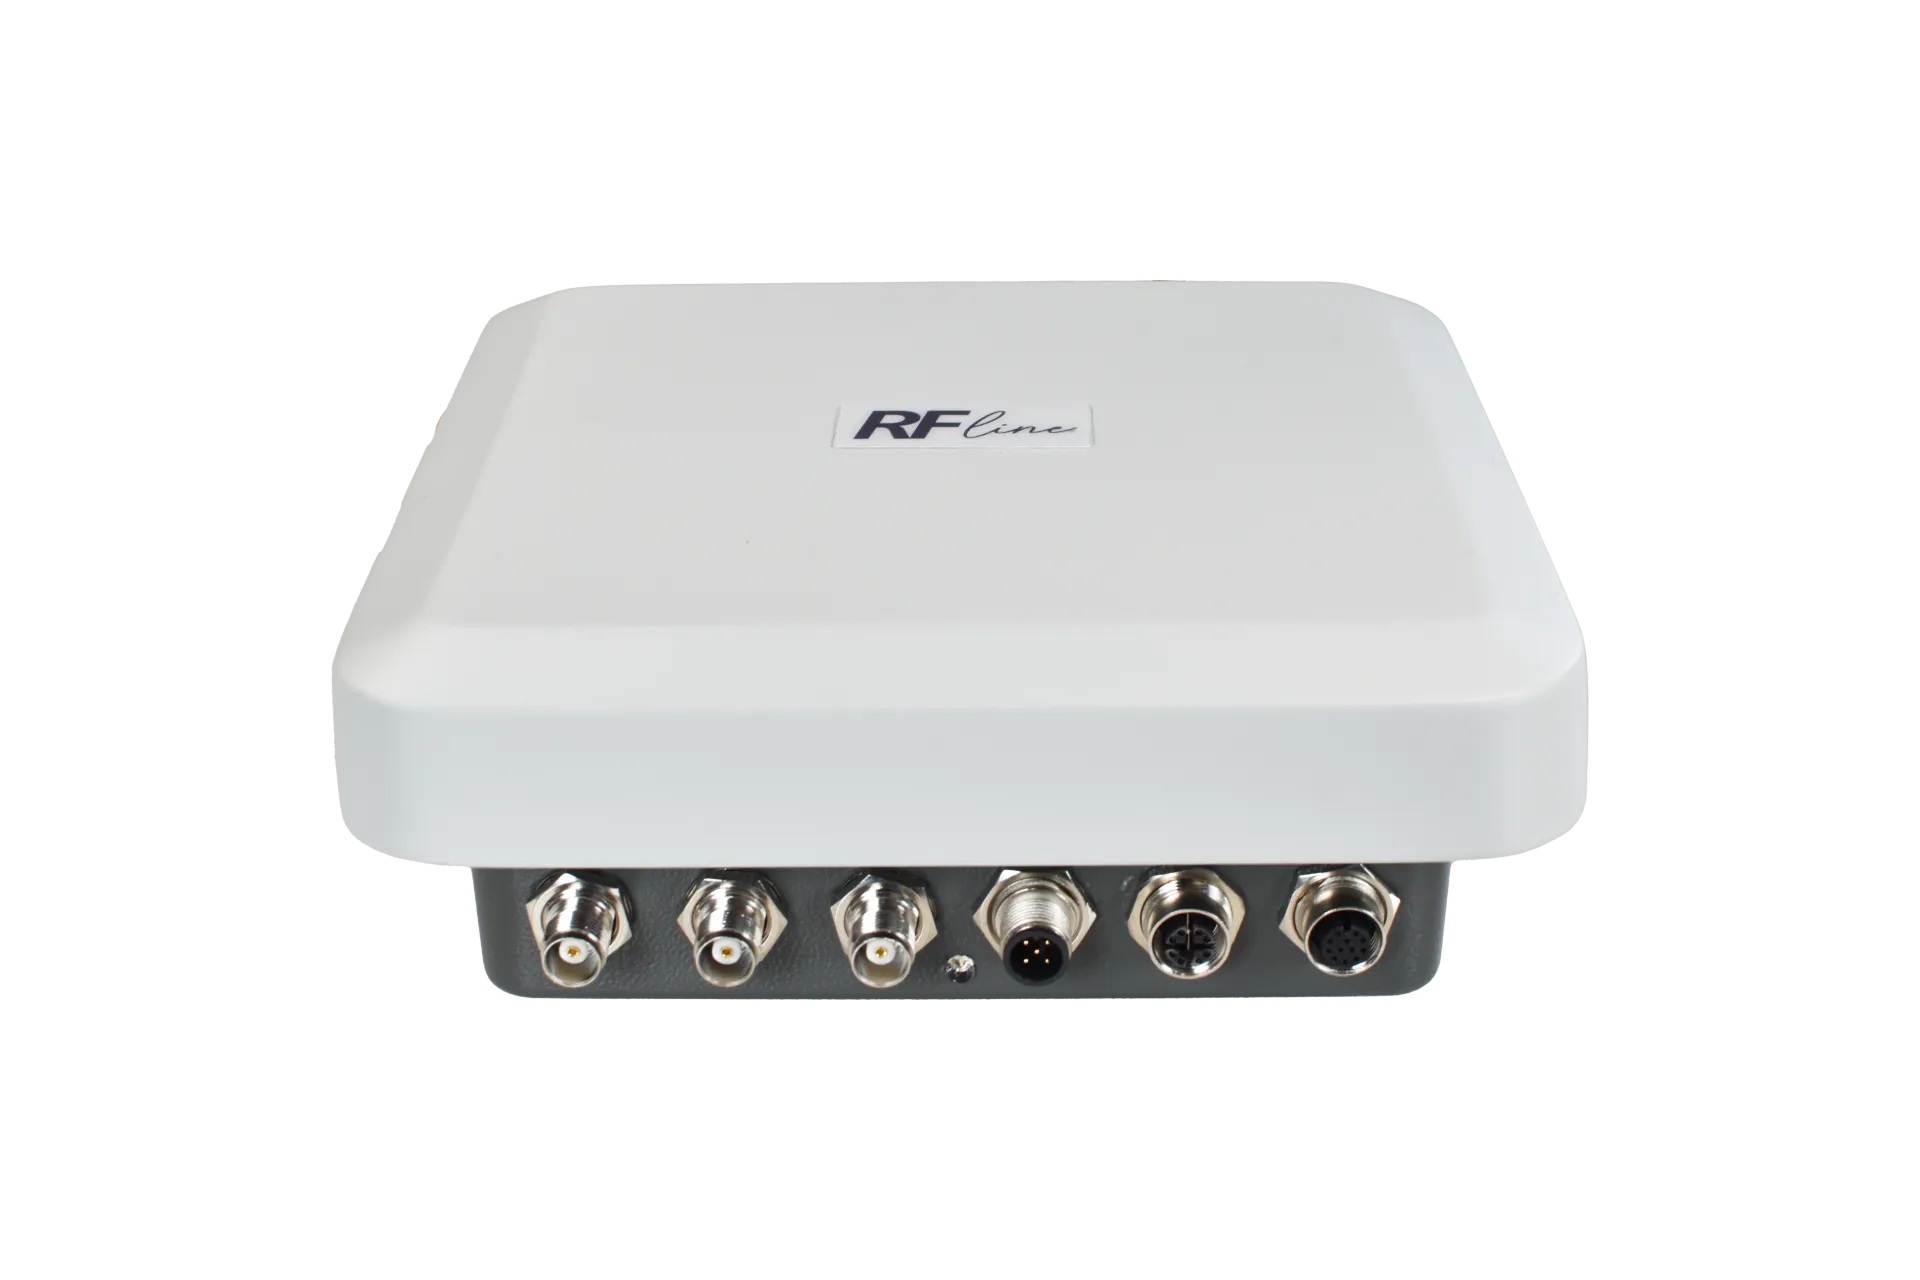
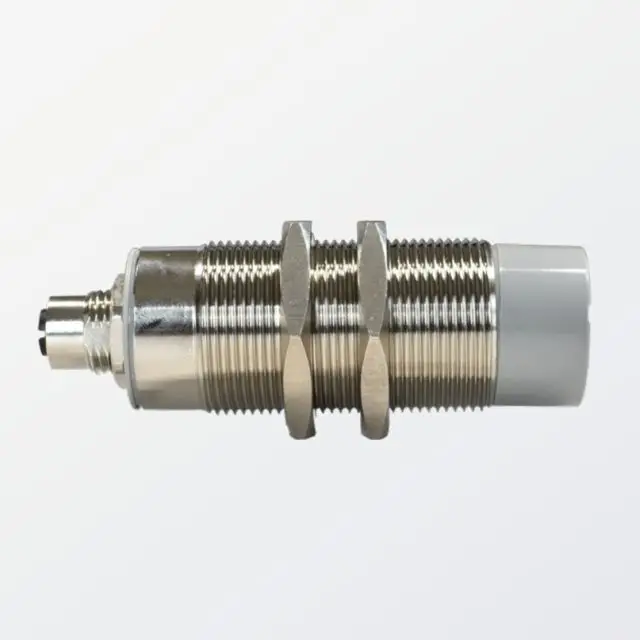
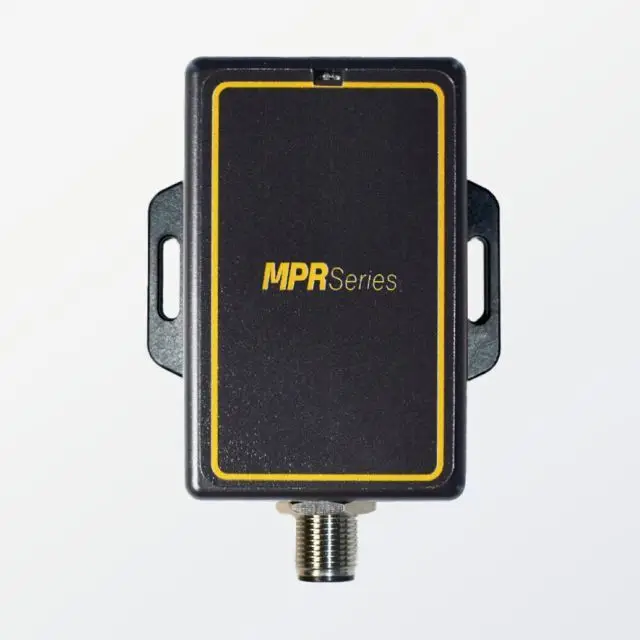
Bei iDTRONIC deckt die MPR-Serie in HF- und UHF-Ausführungen beide Protokollwelten mit CANopen- beziehungsweise J1939-Schnittstellen ab. Die RFline ist ein UHF-Reader mit SAE-J1939-Schnittstelle und eignet sich damit für UHF-basierte Anwendungen in der Abfallwirtschaft. Welche Variante passt, hängt von der vorhandenen Architektur und dem erforderlichen Datenfluss ab.
Passende Hardware
Kundenspezifische CAN-Integration: Auf die Konfiguration kommt es an
CANopen und SAE J1939 schaffen eine standardisierte Grundlage für die Kommunikation zwischen RFID-Readern und Maschinensteuerungen. Wie die RFID-Daten übertragen und verarbeitet werden, muss jedoch auf die jeweilige Fahrzeug- oder Maschinenarchitektur abgestimmt werden.
„Die wenigsten Kunden benötigen ein eigenes CAN-Protokoll. In der Praxis arbeiten wir meist mit CANopen oder SAE J1939 und passen die Konfiguration an die vorhandene Steuerung an“, erklärt Benjamin Pfeiffer.
Dazu gehört etwa festzulegen, unter welcher Adresse sich der Reader im Netzwerk meldet, in welcher Nachricht er die RFID-Kennung überträgt und mit welcher Übertragungsrate er arbeitet. Grundlage dafür sind die Nachrichten- und Gerätebeschreibungen der vorhandenen Steuerung, etwa DBC- oder EDS-Dateien.
iDTRONIC setzt solche Anpassungen über das Software Development Kit (SDK) und die Firmware der RFID-Reader um. Vor der Integration wird der bestehende CAN-Bus-Verkehr analysiert, um Konflikte mit Nachrichten anderer Steuergeräte zu vermeiden.
Bei Bedarf lassen sich auch Hardwaremerkmale wie Steckverbinder und LED-Funktionen anpassen. Für Maschinen- und Fahrzeughersteller sind zudem kundenspezifische Geräteausführungen und White-Label-Lösungen möglich.
Entscheidend ist damit nicht allein die RFID-Leseleistung, sondern auch, dass der Reader die benötigten Informationen zuverlässig und im richtigen Format an die bestehende Steuerung übergibt.
Vom CAN-Bus über die Telematik in die Cloud
Neben der Kommunikation zwischen Steuergeräten übernimmt der CAN-Bus zunehmend eine weitere Funktion: die Bereitstellung von Fahrzeug- und Maschinendaten für übergeordnete Systeme. Telematikeinheiten übertragen diese Informationen an Cloud-Plattformen und Flottenmanagementsysteme. Auch RFID-Daten können auf diesem Weg eingebunden werden.
„Der CAN-Bus bleibt das Rückgrat der Kommunikation in Fahrzeugen und mobilen Maschinen. Über die Telematik wird er zunehmend zur Schnittstelle zwischen Maschinensteuerung und IoT-Plattformen“, erläutert Benjamin Pfeiffer.
Zusätzliche Möglichkeiten eröffnet CAN FD (Flexible Data Rate). Der weiterentwickelte CAN-Standard unterstützt größere Nutzdatenfelder und höhere Übertragungsraten. Damit können neben einzelnen RFID-Kennungen auch umfangreichere Informationen übertragen werden, etwa Sensordaten, Maschinenzustände oder die Kennungen mehrerer Transponder.
In der Praxis lassen sich so die Identifikation von Anbaugeräten, Behälterbewegungen oder Bedienfreigaben mit weiteren Betriebsdaten verknüpfen. Über die Telematik gelangen diese Informationen in Flottenmanagement- und IIoT-Systeme, wo sie für die Überwachung, Dokumentation und Optimierung von Maschinenprozessen genutzt werden können.
Cybersecurity: Neue Anforderungen an CAN-basierte RFID-Systeme
CAN-basierte RFID-Reader sind zunehmend Teil vernetzter Maschinen- und Fahrzeugsysteme. Damit steigen die Anforderungen an den Schutz vor unbefugten Zugriffen und manipulierten Daten. Eine besondere Herausforderung besteht darin, dass die etablierten Protokolle CANopen und SAE J1939 keine integrierte kryptografische Authentifizierung einzelner Nachrichten vorsehen. In der Praxis wird dieses Risiko unter anderem durch Netzsegmentierung über Gateways und Plausibilitätsprüfungen in der Steuerung begrenzt.
Mit dem EU Cyber Resilience Act (CRA) steigen die Sicherheitsanforderungen an Produkte mit digitalen Elementen. Bereits seit September 2026 gelten Meldepflichten für aktiv ausgenutzte Schwachstellen und schwerwiegende Sicherheitsvorfälle. Die wesentlichen Anforderungen an die Cybersicherheit der Produkte werden ab Dezember 2027 verbindlich. Für RFID-Reader sind insbesondere die Integrität der Firmware, der Schutz der Gerätekonfiguration und die Widerstandsfähigkeit gegenüber manipulierten CAN-Nachrichten relevant.
„Ein wichtiger Baustein ist Secure Boot. Dabei wird bereits beim Einschalten überprüft, ob die Firmware des Readers authentisch und unverändert ist. Das berücksichtigen wir auch bei der Weiterentwicklung unserer Reader“, erklärt Benjamin Pfeiffer.
Die Überprüfung kann auf einem Hardware-Root-of-Trust basieren, beispielsweise einem Secure Element mit geschützten kryptografischen Schlüsseln. Auch Firmware-Updates müssen abgesichert werden. Digitale Signaturen ermöglichen die Überprüfung ihrer Authentizität und Integrität. Ein Rollback-Schutz verhindert zudem, dass das Gerät auf eine ältere, aus Sicherheitsgründen nicht mehr zugelassene Firmwareversion zurückgesetzt wird.
Bei Bedienerfreigaben sollte zudem nicht nur die UID ausgewertet werden, da sie sich leicht kopieren lässt; Transponder mit kryptografischer Authentifizierung wie MIFARE DESFire bieten hier mehr Schutz.
Hinzu kommen die Dokumentation von Sicherheitsrisiken, eine Software Bill of Materials (SBOM) zur Erfassung der eingesetzten Softwarekomponenten und definierte Zeiträume für Sicherheitsupdates. Da CANopen und SAE J1939 selbst keine Nachrichten-Authentifizierung bieten, müssen verbleibende Risiken bewertet und geeignete Schutzmaßnahmen berücksichtigt werden.
RFID als Bestandteil vernetzter Maschinen- und Fahrzeugprozesse
Die Integration von RFID in CAN-basierte Systeme ermöglicht es, Identifikationsdaten unmittelbar in der Maschinensteuerung und Fahrzeugelektronik zu nutzen. Behälter werden während eines Arbeitsvorgangs erfasst, Anbaugeräte automatisch erkannt und Bedienberechtigungen direkt verarbeitet. Über die Telematik lassen sich diese Informationen mit weiteren Betriebsdaten verknüpfen und an übergeordnete Systeme übertragen.
CANopen und SAE J1939 bieten dafür etablierte Kommunikationsprotokolle. Entscheidend für die Umsetzung sind die Abstimmung mit der vorhandenen Steuerungsarchitektur, die passende Konfiguration der RFID-Reader und die Berücksichtigung der jeweiligen Sicherheitsanforderungen.
„Ob Behälteridentifikation, Anbaugeräteerkennung oder Bedienerauthentifizierung – jede Maschinen- und Fahrzeugarchitektur bringt eigene Anforderungen mit. Am besten sprechen wir direkt darüber, welche Prozesse Sie mit RFID abbilden möchten und wie sich die Reader in Ihre bestehende CAN-Bus-Umgebung integrieren lassen. Gemeinsam klären wir die technischen Details und finden die passende Lösung, bei Bedarf auch direkt vor Ort“, so Benjamin Pfeiffer.
Über den Experten
Benjamin Pfeiffer ist im Vertrieb für RFID & IoT bei iDTRONIC tätig. Im Mittelpunkt seiner Arbeit stehen RFID-Lösungen für industrielle Anwendungen und ihre Integration in Maschinen- und Fahrzeugsysteme.