
Bluetooth AoA und GNSS führen Rettungsdrohnen zurück zum Schiff
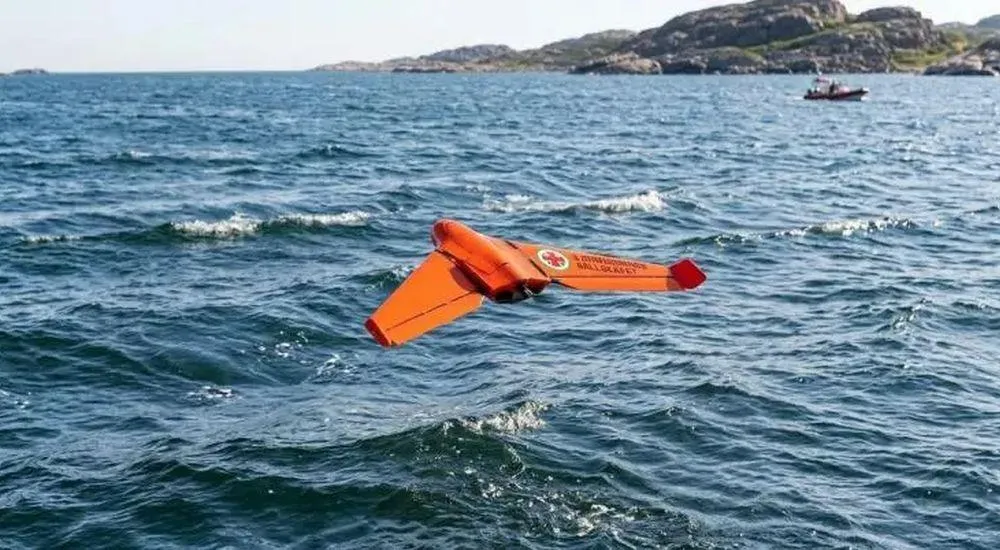
Wie findet eine Rettungsdrohne zu einem Schiff zurück, das sich selbst permanent bewegt? Forscher der Lund University kombinieren GNSS, Bluetooth 5.1 Angle of Arrival und inertiale Sensorik. Im Praxistest erreicht das System eine relative Ortungsgenauigkeit von rund einem Meter.
Drohnen können bei Such- und Rettungseinsätzen auf See große Gebiete schnell aus der Luft erfassen. Besonders Starrflügler bieten hohe Reichweiten und lange Flugzeiten. Doch für ihren Einsatz von Rettungsbooten gibt es eine entscheidende Herausforderung: Nach der Mission muss die Drohne zu einem bewegten und durch Wellen ständig seine Lage verändernden Schiff zurückfinden.
Ein Forschungsprojekt der Lund University setzt genau an dieser Herausforderung an. Gemeinsam mit u-blox und der Swedish Sea Rescue Society (SSRS) entwickelte Masterstudent Beau Forrez im Vinnova-geförderten Kompetenzzentrum NextG2Com ein schiffsbasiertes Leitsystem, das GNSS, Bluetooth Direction Finding und inertiale Sensorik zu einer gemeinsamen Positionslösung kombiniert.
GNSS für die Distanz, Bluetooth AoA für den Endanflug
Solange sich die Drohne weiter vom Schiff entfernt befindet, liefert GNSS die globale Position beider Plattformen. Beim Annähern kommt Bluetooth 5.1 Angle of Arrival (AoA) hinzu. Ein Antennenarray bestimmt die Richtung, aus der das Bluetooth-Signal der Drohne eintrifft.
GNSS zeigt damit, wo sich Drohne und Schiff global befinden. Bluetooth AoA liefert die Richtung des Signals. Eine Inertial Measurement Unit (IMU) erfasst gleichzeitig, wie das Schiff und damit das Antennenarray ausgerichtet sind. Erst die Kombination dieser Informationen ermöglicht die relative Positionsbestimmung.
Schiffsbewegung muss kompensiert werden
Auf See bewegt sich nicht nur die Drohne. Rollt oder neigt sich das Schiff durch eine Welle, verändert sich auch der gemessene Einfallswinkel des Funksignals. Ohne Kompensation könnte das System diese Bewegung fälschlicherweise der Drohne zuschreiben.
Die IMU erfasst deshalb Roll-, Nick- und Gierbewegungen des Schiffes. Mit diesen Daten werden die Bluetooth-AoA-Messungen aus dem bewegten Koordinatensystem des Schiffes in ein stabiles, erdfestes Koordinatensystem transformiert.
Anschließend führt ein Extended Kalman Filter GNSS-, Bluetooth- und IMU-Daten zu einer kontinuierlich aktualisierten relativen Positionsschätzung zusammen.
Rund ein Meter Abweichung im Test
Das System wurde sowohl in Simulationen als auch in physischen Versuchen getestet. Dabei konnte die Bewegungskompensation die tatsächliche Anflugrichtung der Drohne von Störungen durch die Bewegung der Plattform trennen.
In den physischen Tests lagen die Tracking-Abweichungen bei rund einem Meter. In der Simulation wurden unter den untersuchten Bedingungen mittlere Fehler im Submeterbereich erreicht.
Eine vollständig autonome Rückkehr oder Landung auf einem fahrenden Rettungsboot wurde noch nicht demonstriert. Einschränkungen der verfügbaren Drohnenhardware verhinderten die vollständige Closed-Loop-Erprobung. Validiert wurde jedoch ein entscheidender Baustein: die stabile relative Navigation zwischen einer Drohne und einer bewegten Plattform.
Standardkomponenten von u-blox
Für den Versuchsaufbau kamen kommerziell verfügbare Komponenten von u-blox zum Einsatz:
XPLR-AOA-3 Explorer Kits für Bluetooth Direction Finding
ANT-B10 Bluetooth-Antennenarrays
C209 Bluetooth-Tags
ZED-F9R GNSS-Empfänger
Damit zeigt das Projekt zugleich, dass eine solche Hybrid-Ortung nicht zwingend spezialisierte Luftfahrttechnik benötigt.
Hybrid Positioning über Rettungsdrohnen hinaus
Das Konzept ist nicht auf maritime Such- und Rettungseinsätze beschränkt. Ähnliche Anforderungen entstehen überall dort, wo sich sowohl das zu ortende Objekt als auch die Referenzplattform bewegen.
Autonome Roboter, Fahrzeuge, mobile Maschinen oder Asset-Tracking-Systeme können globale Navigation mit lokaler Funkortung kombinieren. Das Projekt verdeutlicht damit einen grundsätzlichen Ansatz: GNSS und Bluetooth Positioning konkurrieren nicht, sondern ergänzen sich.
Bluetooth Channel Sounding als nächster Schritt
Mit Bluetooth Channel Sounding, eingeführt mit Bluetooth Core 6.0, kommen künftig zusätzliche Möglichkeiten für präzise Distanzmessungen hinzu. In Kombination mit Bluetooth Direction Finding zur Richtungsbestimmung, hochpräzisem RTK-GNSS zur Positionsbestimmung und Sensor Fusion zur Zusammenführung der Messdaten entstehen neue Möglichkeiten für die relative Ortung.
Das Projekt zeigt bereits heute, warum hybride Positionierung für autonome Systeme an Bedeutung gewinnt: Entscheidend ist nicht eine einzelne Funktechnologie, sondern die Kombination der jeweils passenden Ortungsverfahren.
Weiterführende Informationen: Ship-Mounted Radio Guidance System for Fixed-Wing Drone Recovery, Masterarbeit von Beau Forrez, Lund University, 2026.